
上海基地
伺服全系列电爪 电动夹爪/机器人电爪/重载电爪适配方案


精密柔性电爪 微型/二指/旋转力控电爪,上海可现场试样


自动化产线适配方案 江浙沪/福建/华南就近技术支持


全品类电爪 一站采购
覆盖伺服驱动、重载夹持、精密作业、柔性旋转全场景,满足不同行业的自动化夹持需求

微型平行电动夹爪
微型平行电动夹爪,小型紧凑本体,伺服闭环驱动,微小夹持力精密可调,二指平行平动,微米级重复定位精度。适合芯片、元器件、小型零部件抓取,兼容小型工业机器人、协作机器人,用于半导体、3C 精密装配检测,支持 EtherCAT/485 通讯,便于狭小空间集成。
查看系列
二指长行程电动夹爪
二指长行程电动夹爪,伺服闭环驱动,大开合行程,支持力控、位控、速度可调,断电自锁可选。二指平行结构适配多尺寸工件抓取,兼容工业机器人、协作机器人,用于新能源、3C、物流分拣、上下料装配,高重复定位精度,可快速集成,提供选型与技术支持。
查看系列
三指定心电动夹爪
三指定心电动夹爪,伺服闭环驱动,三指 120° 同步向心收拢,自带自定心功能,夹持力、位置、速度可调,可选断电自锁。适配圆柱、环形、球形工件,兼容工业机器人、协作机器人,用于新能源、轴承、管材、瓶盖装配上下料,定心精度高,支持 EtherCAT/485 通讯,快速集成。
查看系列
旋转/二指/柔性电爪
旋转二指柔性电动夹爪,集成二指平行抓取、伺服无限旋转、柔性闭环力控,夹持力、位置、旋转角度速度可调,可选断电自锁。可完成抓取、旋盖、拧螺丝、工件姿态纠偏,兼容工业机器人、协作机器人,用于 3C、包装、新能源装配,支持 EtherCAT/485 通讯,快速集成部署。
查看系列
协作机器人电动夹爪
协作机器人电动夹爪,伺服闭环驱动,内置碰撞检测,安全人机共融,支持力控、位控、速度可调,可选二指、三指、长行程款式。即插即用适配主流协作机械臂,用于柔性装配、物料分拣、上下料,高防护,快速部署,提供选型与技术支持。
查看系列
扁平长行程电动夹爪
扁平长行程电动夹爪,超薄机身 + 大开合行程,伺服闭环驱动,力、位置、速度可调,可选断电自锁。薄型本体适合狭小紧凑工位,二指平行夹持,兼容工业机器人、协作机器人,用于 3C、新能源、模组搬运、箱体上下料,节省安装空间,支持 EtherCAT/485 通讯,快速集成部署。
查看系列
重载伺服电动夹爪
重载伺服电动夹爪,大夹持力伺服闭环驱动,大负载、高刚性,支持力控、位控、速度可调,可选断电自锁。高刚性机身结构,抗冲击,适配工业机器人,用于汽车零部件、金属板材、重型工件搬运上下料,支持 EtherCAT/485 通讯,稳定可靠易集成。
查看系列
四指伺服电动夹爪
四指伺服电动夹爪,伺服闭环控制,四指定心对中夹持,适配圆管、法兰、环形工件抓取,支持夹持力、行程可调,兼容工业机械臂与协作机器人,用于自动化装配、上下料、搬运场景。
查看系列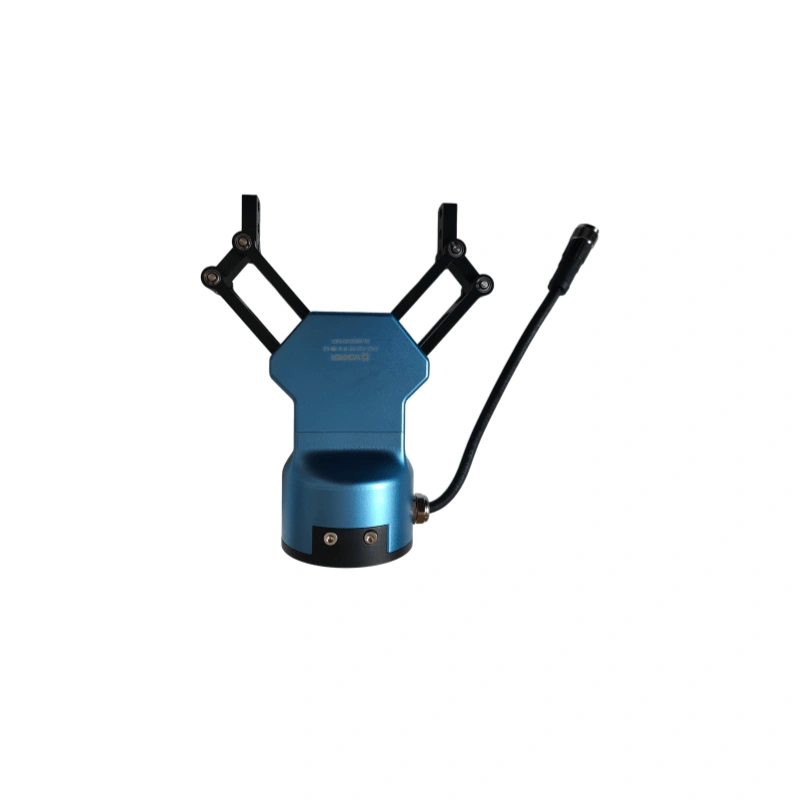
人形机器人Y型电动夹爪
人形机器人 Y 型电动夹爪,连杆 Y 型开合结构,驱控一体伺服驱动,大行程、掉电自锁,支持夹持力位置可调,适配人形机器人、具身机器人、协作机械臂,用于科研实验、物料抓取、仿真测试、自动化作业场景。
查看系列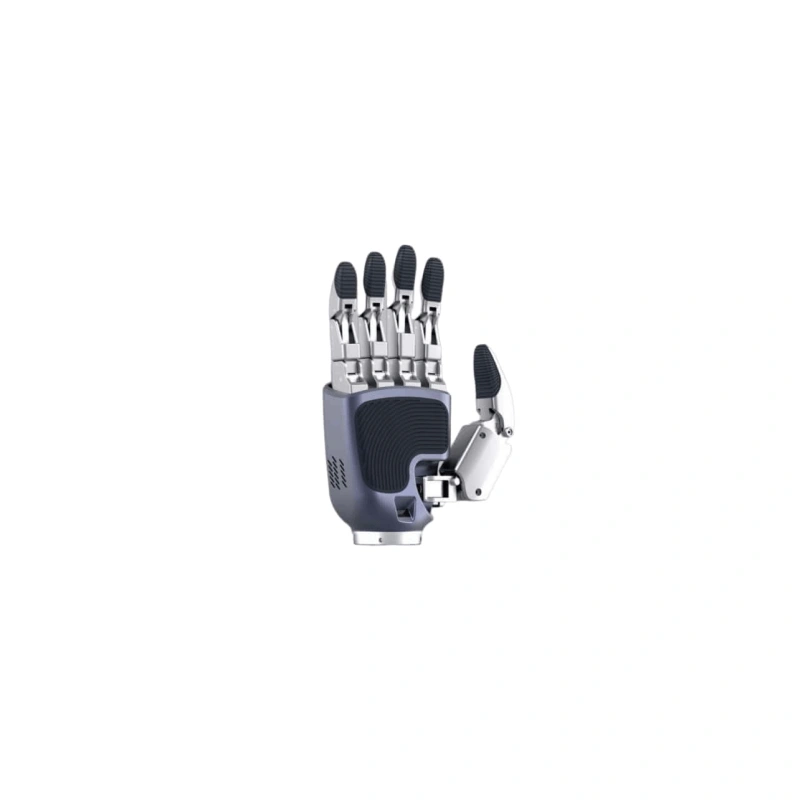
灵巧手
WOMMER 沃姆灵巧手,高自由度仿生机器人手,集成力控与触觉感知,支持 ROS 二次开发,适配人形机器人、协作机械臂,面向科研院所、机器人企业,提供选型与定制方案。
查看系列
电动快换装置
沃姆联科科技(上海)有限公司的电动快换装置,专为人形 具身机器人和工业及协作机器人设计,实现快速、精准的末端工具切换,提升产线柔性。沃姆机器人提供定制化方案与全周期服务,助力智能制造升级。
查看系列
360度电动旋转台
WOMMER 沃姆 360 度电动旋转台,支持伺服 / 步进驱动,高精度 360° 连续回转与分度定位,转速可调,可搭配机器人、3D 扫描、视觉检测、工装变位使用,工业电动回转平台支持定制开发。
查看系列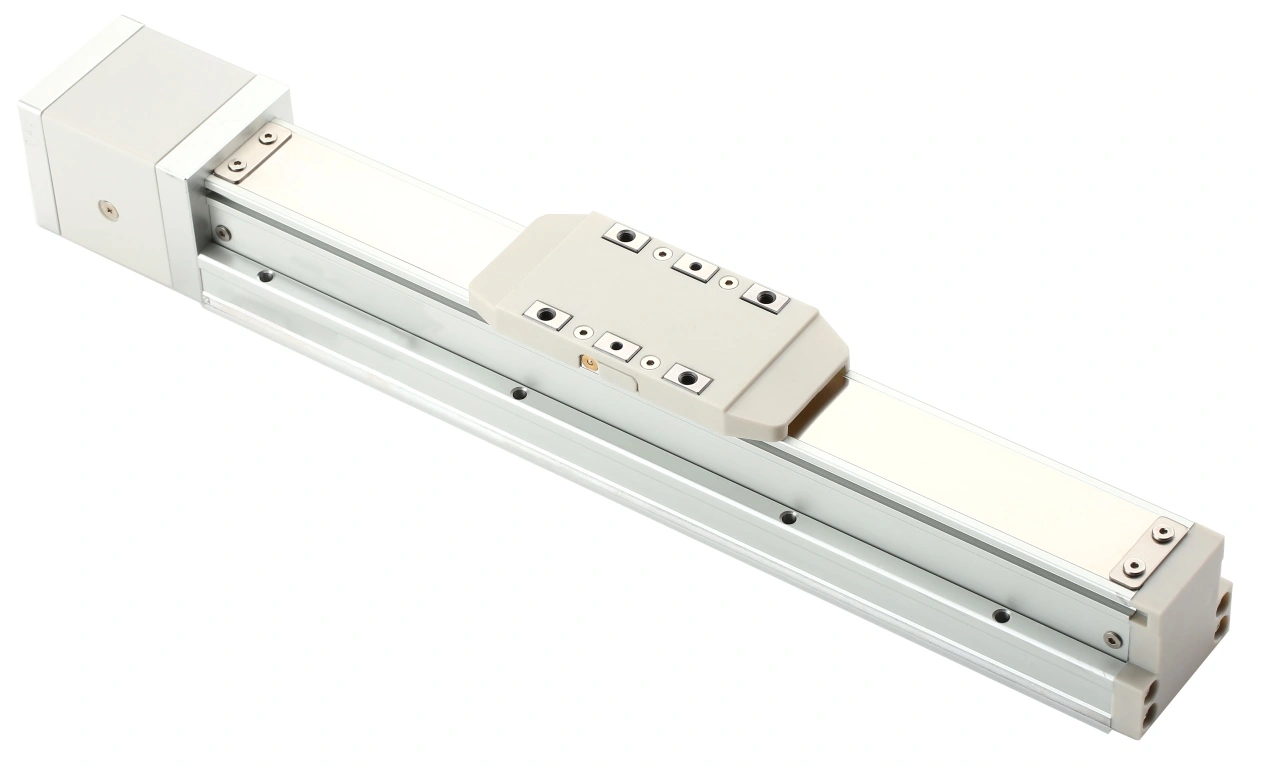
直线电机模组
沃姆直线电机模组、直线电机、直线模组,微米级直驱滑台,全封闭防尘,长行程高速运行。应用于锂电、半导体、光伏、3C 自动化,支持非标定制,可提供 3D 图纸,欢迎咨询报价。
查看系列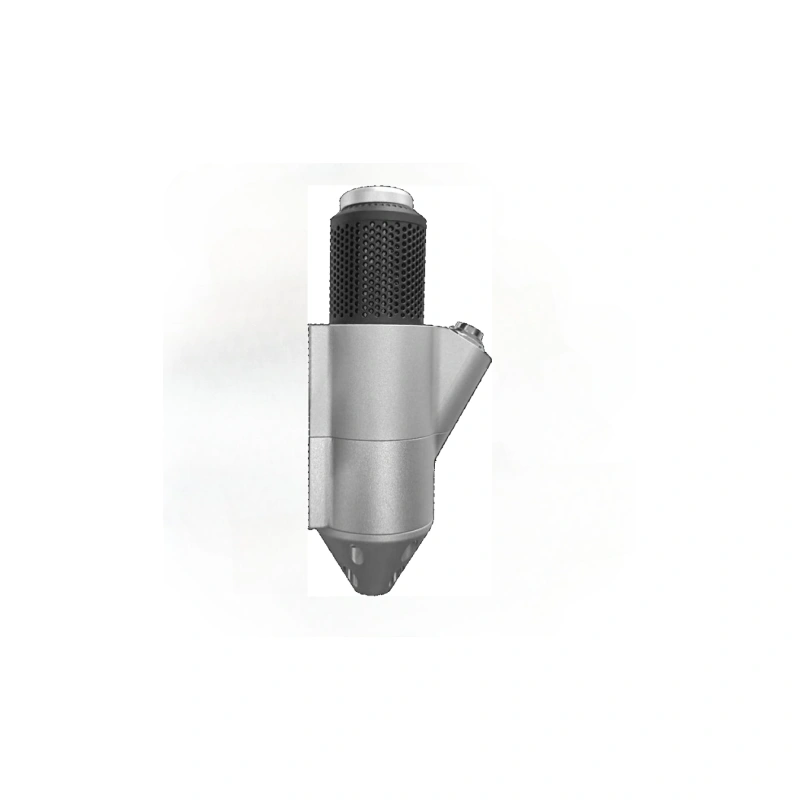
电动吹气装置
沃姆 WOMMER 机器人末端电动吹气装置 MR-EBR,无需外接压缩空气,电动可调气流,模块化快装,可直接集成工业 / 协作机器人末端。用于工件粉尘、切削碎屑清理,适配锂电、半导体、汽车零部件产线。轻量化低噪,支持通讯控制,替代传统气动吹扫,解决现场无气源除尘需求。
查看系列行业适配方案
半导体、新能源、3C电子、汽车零部件、医疗器械、人形机器人等行业成熟应用,提供行业化定制电爪方案
人形机器人行业方案
末端执行器·灵巧手·双足机器人:人形机器人对末端执行器的重量与集成度非常敏感,沃姆微型电爪小自重仅 80g、驱控一体即插即用,Y 型连杆夹爪支持掉电自锁,适配具身智能科研与产业化落地场景。
查看行业方案 →医疗器械行业方案
试剂分装·手术器械·药品灌装:医疗器械产线要求洁净且易清洁,电爪全封闭结构配合不锈钢定制手指,夹持力精细可调避免损伤软性耗材与试剂瓶,满足 GMP 环境的卫生与批次追溯要求。
查看行业方案 →汽车零部件行业方案
发动机装配·变速箱上下料·钣金抓取:汽车零部件工件重、节拍要求快,重载伺服电爪单指夹持力可达 5000N,断电自锁功能保障桁架机械手与关节机器人上下料安全,多协议总线接入产线 PLC 缩短现场调试周期。
查看行业方案 →3C电子行业方案
手机外壳装配·PCB插件·精密零件:3C 电子工件批量小、换型频繁、外观易划伤,伺服电爪程序化夹持力配合硅胶柔性夹头,避免手机中框与镜面件损伤,EtherCAT 总线对接 MES 系统实现夹持力数据全程追溯。
查看行业方案 →新能源锂电行业方案
电芯搬运·模组装配·PACK线夹持:锂电产线各段位工况差异明显,卷绕段侧重粉尘防护、装配段侧重 ±2% 闭环力控精度、PACK 段侧重长行程重载搬运,沃姆按段位推荐对应电爪型号,并支持现场工艺验证与节拍实测。
查看行业方案 →半导体行业方案
晶圆搬运·SiC载板·真空腔体取放:半导体行业对洁净度与定位精度要求苛刻,伺服电爪闭环力控配合无尘室润滑设计,满足 Class 100 洁净室内晶圆盒、SiC 载板与真空腔体工件的稳定取放,重复定位精度控制在 ±0.05mm 以内,保障晶圆传输与封装段自动化节拍稳定。
查看行业方案 →九大核心优势 解决客户痛点
力控、驱控、自锁、通讯、洁净、循环、轻量、重载、柔性
力控可调
闭环力控精度达±2%,软夹硬夹自由切换
驱控一体集成
驱动器内置于爪体,省空间省配线
断电自锁
异常断电保持夹持力,防止工件坠落
多协议通讯
支持Modbus/EtherCAT/Profinet/CANopen
洁净室适配
Class 100级洁净认证,半导体晶圆可用
高速循环
节拍可达0.3秒,提高产能效率
微型轻量化
小重量仅80g,协作机器人末端理想选择
大负载重载
单指夹持力可达5000N,重型工件轻松搬运
柔性不伤工件
硅胶柔性夹头,镜面陶瓷件夹持无划痕
三大服务中心 就近响应
上海松江技术中心 · 福州总部 · 东莞运营中心,覆盖长三角、珠三角及华中地区,工程师24小时上门服务
福州基地
福州总部
东莞基地
东莞运营中心


资质与实力背书
多项资质、CE欧盟认证、合作自动化设备品牌、三大基地实验中心实拍
专利证书
 机械爪专利
 商标注册证
 商标证书商标注册证
合作证书
 合作证书
企业简介
沃姆机器人(WOMMER)是专注于机器人末端执行器领域的解决方案服务商,聚焦工业机器人、协作机器人与人形机器人末端夹持、抓取、快换应用,为自动化产线与智能制造领域提供高性能产品、定制化方案及全周期技术服务。
公司以福州为全球总部与品牌运营中心,上海为技术应用中心,东莞为运营服务中心,构建"总部统筹、方案驱动、供应链交付"的全国化服务体系,辐射长三角、珠三角等核心智能制造区域,为全国客户提供快捷、稳定、满意的支持。
三大基地实验室
 上海松江技术中心
 福州总部研发中心
 东莞运营测试中心
免费技术服务 助力快速落地
从试样检测到图纸下载,从非标适配到在线选型计算,一站式免费服务全流程支持
上门试样检测
工程师上门免费试样,工件夹持力测试,节拍验证
3D图纸/规格书下载
STP/STEP/SLDPRT全格式3D模型,PDF规格书一键下载
非标方案适配
行程/夹持力/接口/IP等级支持定制,工程师1对1对接
在线选型计算
负载·行程·精度·工况输入,智能推荐型号
技术资讯 · 知识库
电爪选型指南、伺服总线适配、重载负载匹配、柔性电爪应用场景等实用技术文章持续更新
技术知识库
-
苏州伺服电爪断电自锁原理:抓取安全的关键机制
伺服电爪断电自锁原理关乎产线安全与工件完整性,沃姆联科科技(上海)有限公司深入解析不同实现路径与选型要点,助您做出稳妥判…
技术知识库 2026-11-19 -
苏州检测工位伺服力控夹爪怎么选?力控精度与产线适配的实战思路
检测工位伺服力控夹爪实现精准力控抓取,沃姆联科科技(上海)有限公司助力精密电子企业提升检出率与节拍。
技术知识库 2026-11-18 -
上海长行程直线电机模组选型要点:从行程到精度如何兼顾
沃姆联科科技(上海)有限公司结合长三角产线实测,解析长行程直线电机模组在长距离工况下的选型要点与真实应用价值。
技术知识库 2026-11-17
就近对接 快速响应
填写需求,系统自动匹配就近基地工程师,1小时内回电,24小时内上门服务
- 所在区域精准匹配,省去跨城差旅
- 应用行业定向推荐,方案更贴合
- 电爪类型精准选型,避免试错成本
- 全程加密传输,数据安全保密